| Utilisation |
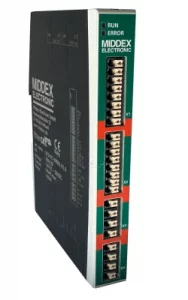
Commande de positionnement pour moteurs pas à pas, EtherCAT® |
| Tension d’alimentation |
20 … 52 VDC |
| Courant moteur |
6 Aeff |
| Puissance |
240 W |
| Courant moteur boost |
8 Aeff, 12 Apeak |
| Bus |
EtherCAT®– 100 Mbit, profil d’entraînement CiA®402, modes 1-3-6-7-8-9 |
| Signaux d’entrée |
EtherCAT®, E/S numérique, fin de course, prise de référence, codeur |
| Signaux de sortie |
EtherCAT®, E/S numérique, frein |
| Dimensions |
17.5 x 128 x 91.7 mm (LxHxP) |
| Fixation/Boîtier |
Rail DIN |
| Particularités |
Résolution de pas jusqu’à 51 200 pas/tour
E/S librement configurables
Mode autonome
Fonctionnement via EtherCAT® ou sens du cycle
Accès complet au moyen de l’interface de service Middex |
| Lien |
plus d'information |